晕动舒缓显示 · 欧加通用模块
给缺少「晕动舒缓显示」的 OPPO / 一加 / realme(欧加)ColorOS 机型补全原生功能。
基于 KernelSU + LSPosed。圆点由原厂 AntiDizzyView 绘制,模块只做三件事:解开被隐藏的特性开关、用手机自带传感器替代缺失的车辆传感器、给原厂圆点补上边缘抗锯齿。
⬇️ 下载:GitHub Releases 最新版 —— 下载
oplus-antidizzy-module-vX.Y.zip刷入 KernelSU 即可,无需自行构建。
为什么需要它
ColorOS 16 的「晕动舒缓显示」(设置 → 辅助功能)会在屏幕两侧绘制一列随车辆运动反向滑动的圆点,缓解坐车看屏幕的晕动感。但这功能被机型白名单锁死,名单外的机器设置里开关是灰的。
拆包对比后发现:固件里这套实现本来就是完整的——oplus-services.jar 里 AntiDizzyManager / AntiDizzyView / AntiDizzyMotionAlgorithm 全都在,Settings 的设置页和预览动画也在。缺的只有两样:
| 缺什么 | 性质 | 模块怎么办 |
|---|---|---|
com.oplus.features_config.xml 里的一行 <oplus-feature name="oplus.hardware.display.motion_sickness"/> |
软件门控 | 开机自动探测并 bind mount 补上 |
两颗 OPPO 私有传感器 33171091(car motion) / 33171092(car scene) |
硬件差异 | LSPosed 注入 system_server,用标准传感器喂数据 |
特点
适配
- 开机探测 7 个候选配置路径,不写死机型
- 原厂已有 car motion / car scene 传感器 → 自动退出不注入,对原生支持的机型零影响
- 传感器逐项降级:线性加速度 → 加速度计去重力;有重力传感器才算振动方向;无陀螺也能跑
- 类名 / 字段名 / 方法名多套备选,跨版本兼容
算法
- 车辆识别用五维特征(振动能量、1–6Hz 低频占比、重力方向占比、陀螺 RMS、步频自相关),陀螺是否决条件而非触发条件,另加 8 秒手持抑制
- 纵向独立增益:原厂算法对 X/Y 完全对称,但车辆加减速的物理信号天然比转弯侧向弱好几倍——纵向独立放大(默认 2.5×),前后摆动观感与转弯一致
- 静止噪声门限:抑制竖持手机时重力补偿泄漏与手持缓晃导致的圆点漂移,车内大信号无损通过
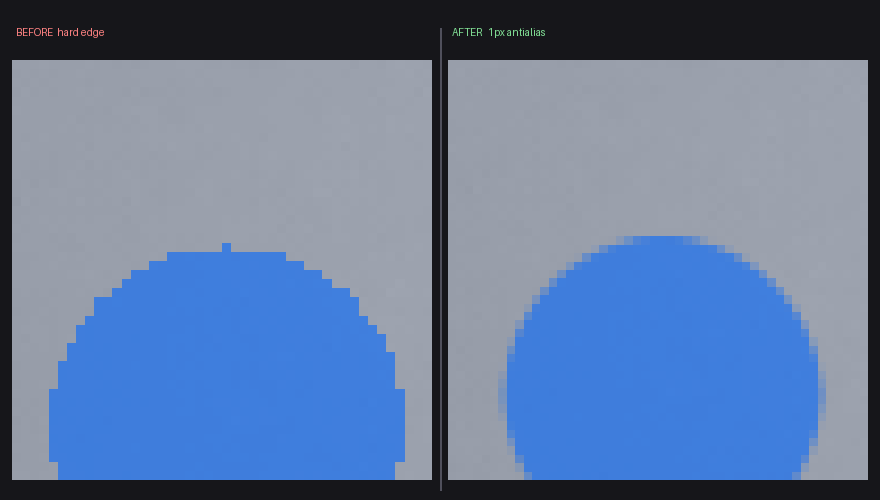
- 圆点抗锯齿用
fwidth按像素计算过渡宽度,任何分辨率 / DPI / 球尺寸都是 1px 过渡,零配置
抗锯齿前后对比(放大 10 倍):
安装
- 从 Releases 最新版 下载
oplus-antidizzy-module-vX.Y.zip,在 KernelSU 中安装 → 重启 - 打开 LSPosed → 模块 → 勾选 AntiDizzy Bridge → 作用域只勾 系统框架 → 重启
- 设置 → 辅助功能 → 晕动舒缓显示 → 开启
- 第 2 步必须手工做:LSPosed 的配置是 SQLite 库,KernelSU 写不了,这是整个流程里唯一需要动手的地方
- 更新模块后需整机重启(
pm install会改变 APK 路径,而 LSPosed 在 zygote 里缓存旧路径)- 模块更新时不会触发
uninstall.sh,可以放心覆盖安装
使用
第一步(只需一次): 打开 KernelSU 管理器 → 模块 → 晕动舒缓显示 → WebUI,设置好灵敏度、前后向增强、静止门限、显示模式与车辆识别参数:
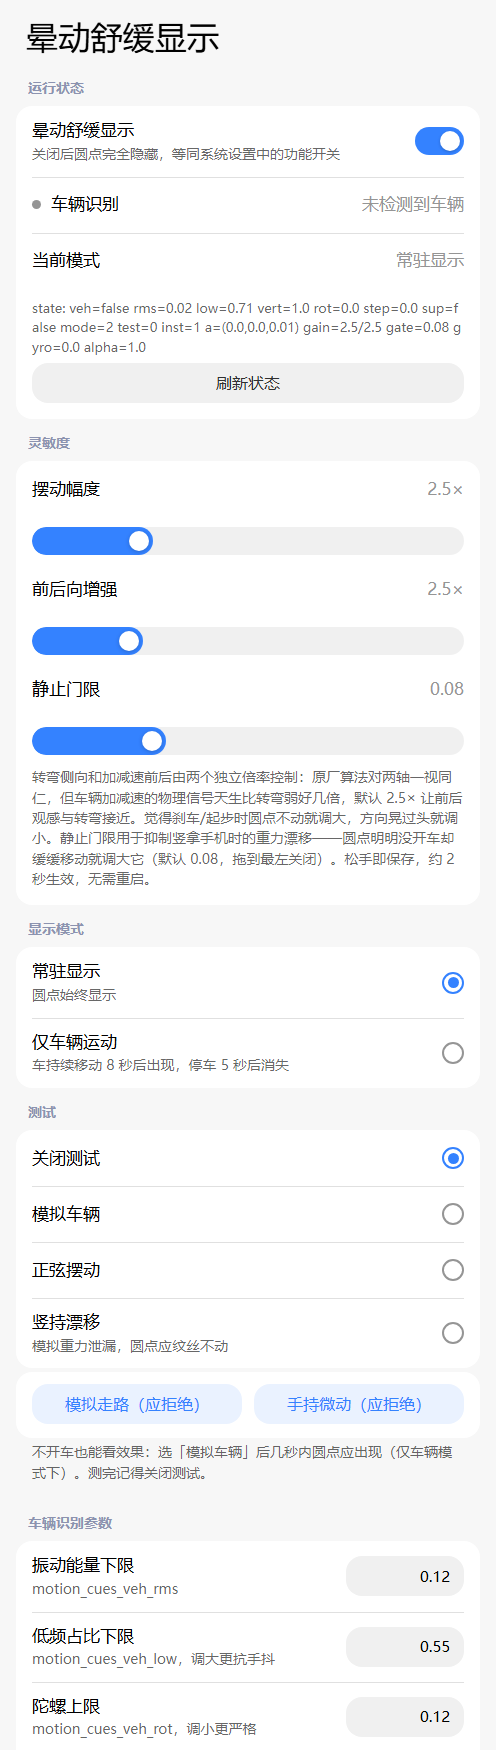
日常使用: 直接用系统原生的操作开关即可——设置 → 辅助功能 → 晕动舒缓显示。模块的所有参数都保存在系统 Settings 里,原生设置页的开关/模式选择与 WebUI 写的是同一组键,两边完全互通、实时生效:
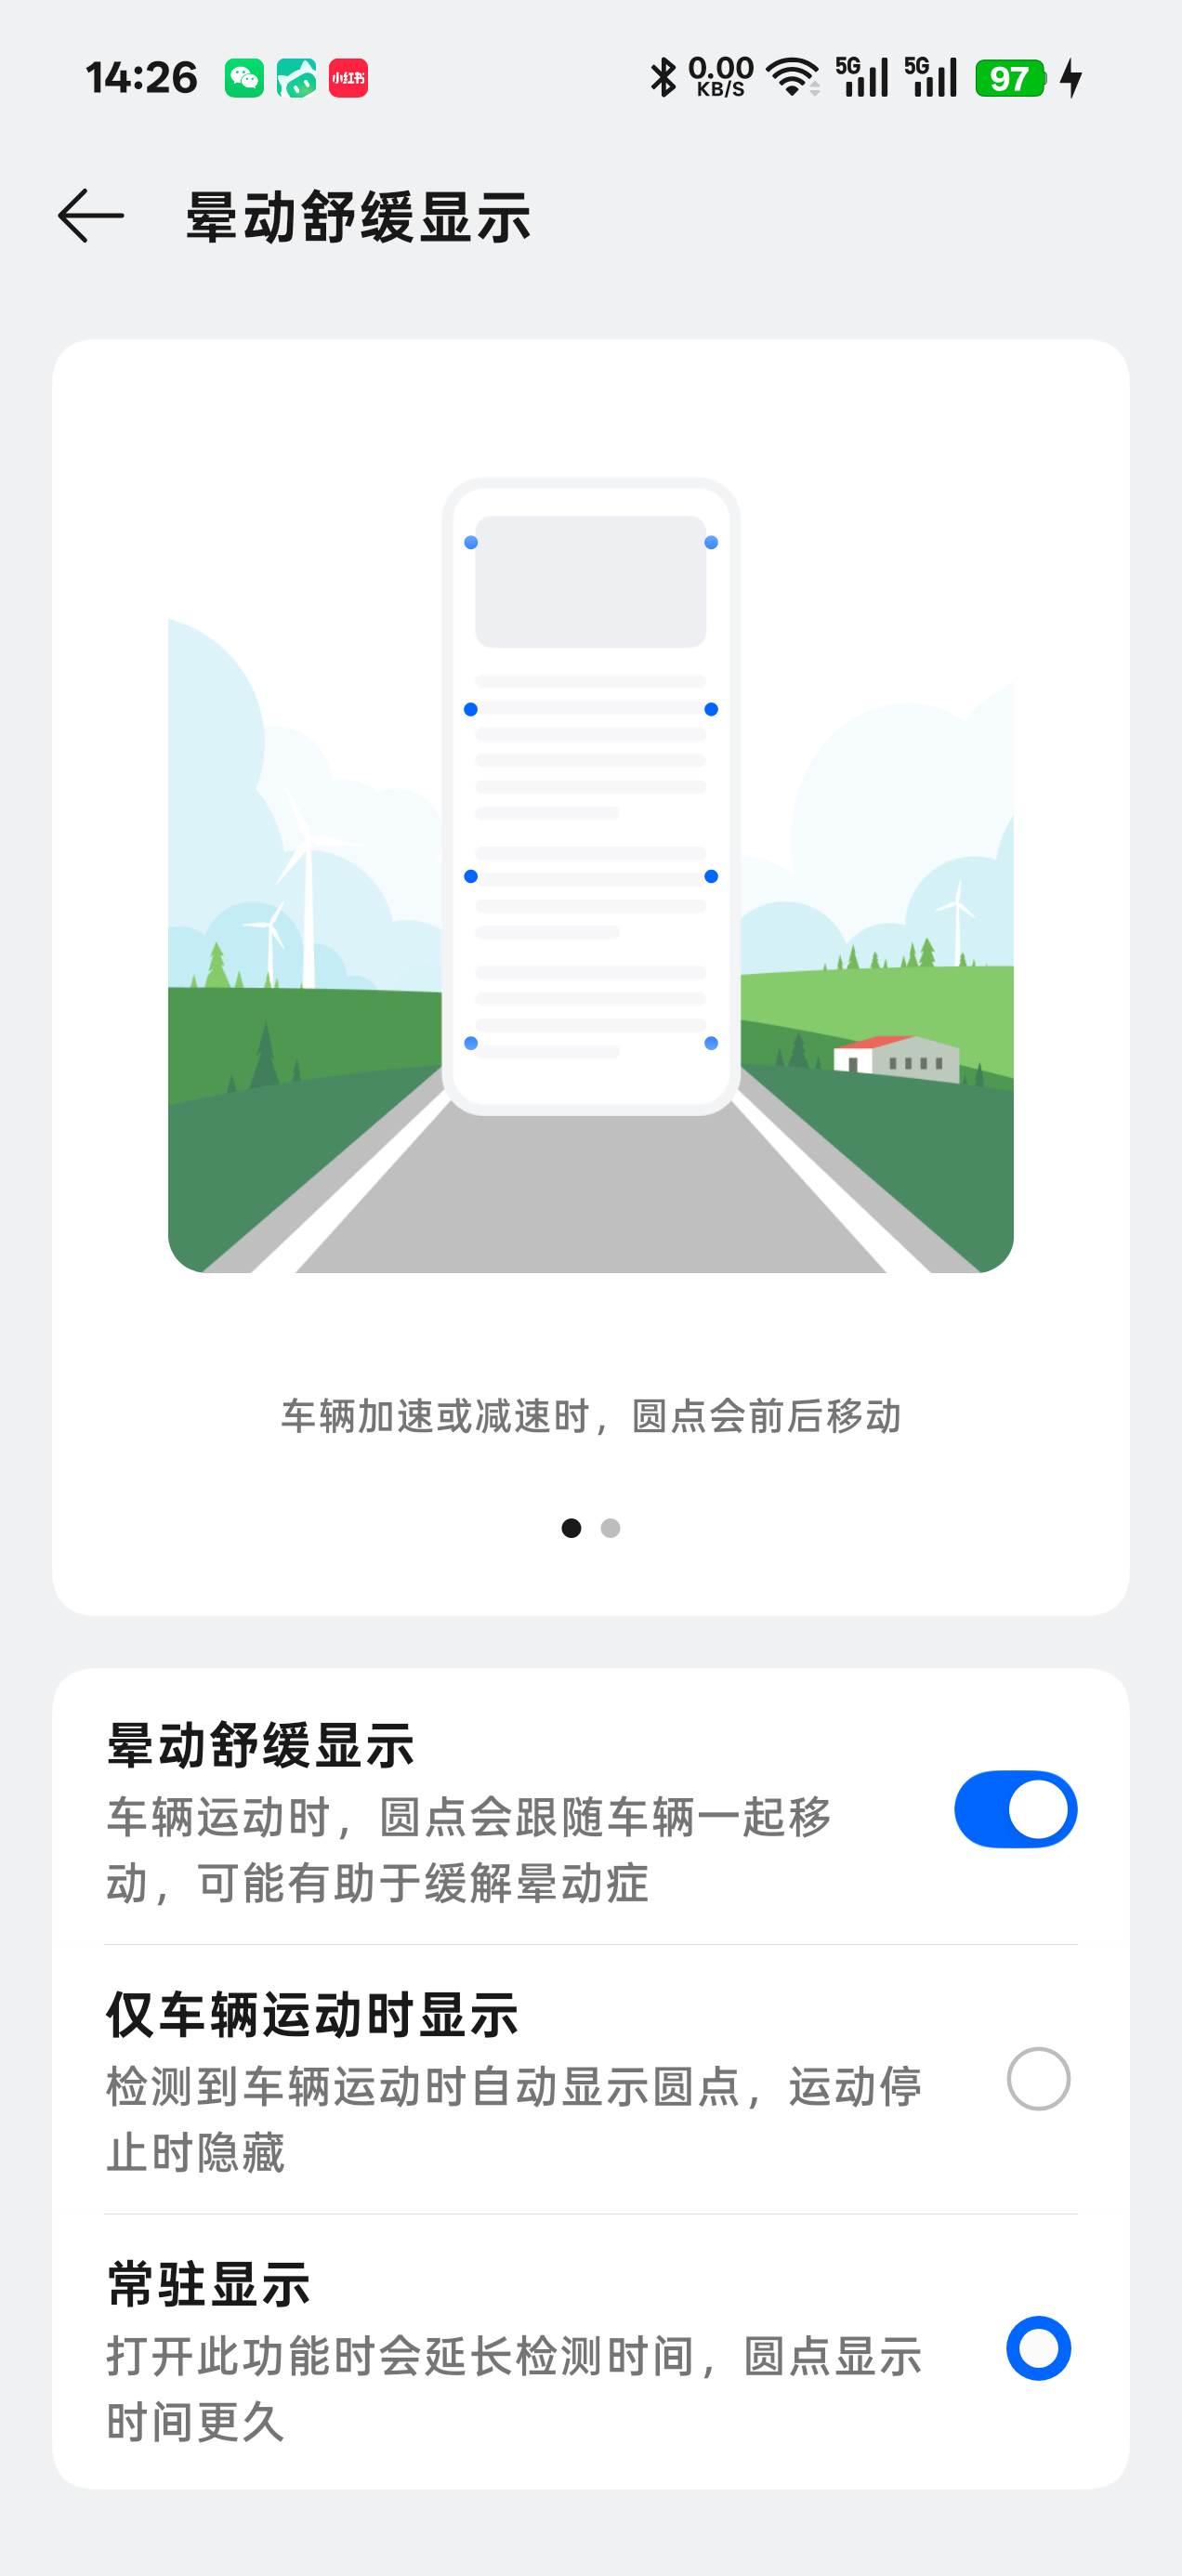
上图即系统原生「晕动舒缓显示」设置页:总开关控制功能启停,「常驻显示 / 仅车辆运动时显示」切换模式。WebUI 负责一次性的参数调校,日常开关交给系统原生界面。
卸载
在 KernelSU 里删除模块即可,模块会自己收拾干净:
uninstall.sh在删除瞬间卸载 APK(同时停掉注入)、删除写入的 Settings 键、立即 umount 三个 bind mount、清理临时文件- 另有一个「墓碑」脚本放在
/data/adb/service.d/,万一uninstall.sh没跑成,下次开机会补做并自删
分区文件全程未被修改(只读 EROFS + bind mount 覆盖),umount 后即为原样。
更新日志
v7.5
省电优化:传感器改为按需注册,关闭后彻底停止上报
- 修复问题:此前传感器监听器只在启动时注册一次、从不注销——即使关闭功能开关,线性加速度计(100Hz)、陀螺仪(50Hz)、重力传感器(50Hz)仍在 system_server 中持续回调
- 现在按「功能开关 + 显示模式 + 车辆状态」动态管理传感器生命周期:
- 功能关闭 → 全部传感器注销,零上报、零算法开销(同时立即隐藏圆点浮层)
- 常驻显示 → 加速度 100Hz;陀螺仪注销(圆点渲染不使用陀螺数据,这是常驻场景的耗电大头)
- 仅车辆运动 · 车外 → 加速度降至 20Hz 低频巡逻,进车后自动回升 100Hz
- 仅在状态变化时重新注册,避免频繁开关传感器
- 日志新增
sens=100Hz/off字段,可直接查看当前传感器采样状态 - 常驻模式下「车辆识别」状态改为显示「常驻模式(不判定)」(该模式不做车辆判定,避免误读)
v7.4
- 布局回归紧凑:选项行 56dp、上下内距 12dp、组标题与滑杆间距收紧,信息密度更高
- 卡片圆角由 16dp 加大到 20dp(仍为 squircle 平滑圆角),边角更圆润
v7.3
WebUI 按 miuix 官方源码规范全面重构(compose-miuix-ui/miuix,1.6k★)
- 颜色、字体、组件尺寸逐项对齐源码:
Colors.kt全部色值(含sliderBackground6% 黑轨道)、TextStyles.kt字号表、SmallTitle内边距 28dp、Button17sp、Slider左右留白 14dp(thumbRadius) - 移除滑块与开关的阴影——官方
drawCircle为纯实心绘制,无投影 - 卡片 16dp / 弹窗 32dp 采用 squircle 超椭圆平滑圆角(
corner-shape,对应 miuix-squircle) - 新增 miuix 交互反馈:滑杆拖拽时轨道叠加 4.4% 黑蒙版、列表行按压 Sink 下沉(scale .985)
- 列表去掉选项间分割线,行高提升至 64dp、上下内距 16dp,更符合 miuix「留白即分隔」的呼吸节奏
v7.1
- 修复:竖持静止时圆点因重力漂移。竖持时重力在 X/Y 投影大,线性加速度计的重力补偿在缓慢倾斜时会泄漏毫级伪加速度,叠加手持缓晃后被前置增益放大、越过原厂 0.196 m/s² 死区,表现为"明明没动圆点却在漂"。
- 新增静止噪声门限
motion_cues_gate(默认 0.08,0=关闭):快包络(τ≈0.1s)跟踪每轴幅度,持续低于门限的轴清零——手持漂移被抑制,车内转弯/加减速等大信号瞬间越过门限、几乎无损。 - WebUI 灵敏度卡新增「静止门限」滑杆(0~0.30,拖到最左关闭);测试模式新增「竖持漂移」模拟(模式 5,圆点应纹丝不动)。
- 卸载清理补
motion_cues_gate键。
v7.0(相对 v5.x 的完整变化)
KernelSU WebUI 控制面板(v6.0 新增)
- 免 PC 调参:KernelSU 管理器内直接调节灵敏度、显示模式、车辆识别阈值、测试模式,改动约 2 秒生效
- 新增「晕动舒缓显示」总开关、一键恢复默认参数
HyperOS 风格 UI(v6.1 ~ v6.4)
- WebUI 按官方开源 miuix 项目(compose-miuix-ui/miuix)源码 1:1 复刻:颜色、字体、圆角、组件尺寸全部取自源码 token
- 复刻折叠大标题顶栏(毛玻璃)、49×28 开关、28dp 胶囊滑杆(圆头包裹滑块)、单选行、miuix 弹窗
- 浅色/深色双主题跟随系统
纵向独立增益(v6.5,算法)
- 逆向原厂
AntiDizzyMotionAlgorithm确认 X/Y 处理完全对称(死区 0.196 m/s²、低通 0.05、速度 =|a|×12 封顶 40) - 前后向迟钝的根源是物理信号差:转弯侧向 1~3 m/s²,加减速仅 0.3~0.8 m/s²,被死区+低通二次衰减
- 新增
motion_cues_gain_y(默认 2.5×)独立放大纵向信号,转弯路径不动;车辆识别仍吃原始数据
v7.0:整合以上全部改进的稳定里程碑,无破坏性变更。
兼容性
| 系统 | 状态 |
|---|---|
| ColorOS 16(Android 16) | ✅ 主力适配与验证 |
| ColorOS 15 及更早 | ⚠️ 若固件内含 AntiDizzy 实现理论可用,未验证 |
| ColorOS 17 | ⚠️ 未验证。模块对包名 com.android.server.display.feature.antidizzy 是硬依赖,厂商重构则失效;失效表现为「不生效」而非崩溃 |
前提:oplus-services.jar 里必须有 com.android.server.display.feature.antidizzy.*。完全没有这套代码的老机型,模块无能为力(日志会打印「找不到 AntiDizzyManager」)。
已知限制
car scene是行为近似。原厂判断的是"场景"(可能融合车机连接、GPS、地磁),本模块判断的是"振动特征"。公交/地铁上可能与原厂有差异。- 抗锯齿依赖
GL_OES_standard_derivatives(GLES2 可选项,实际支持率接近 100%);不支持时退化为固定宽度平滑。 - LSPosed 作用域需手动勾选。
构建
需要 JDK 17+、Android build-tools、android.jar(API 33+):
export ANDROID_JAR=$ANDROID_HOME/platforms/android-36/android.jar
export BUILD_TOOLS=$ANDROID_HOME/build-tools/35.0.0

./build/build-apk.sh      # 编译 LSPosed 模块 → dist/AntiDizzyBridge.apk
./build/build-module.sh   # 打包成可刷入的模块 zip → dist/*.zip
aapt2不支持非 ASCII 路径,项目必须放在纯英文目录下。构建脚本会提前检查并提示。
项目结构
module/            KernelSU 模块(module.prop + 四个脚本)
  post-fs-data.sh    探测并 patch 特性配置,bind mount
  service.sh         安装桥接 APK、部署卸载墓碑
  cleanup.sh         清理逻辑(uninstall.sh 与墓碑共用)
  uninstall.sh       模块被删除时执行
xposed/            LSPosed 模块源码
  src/               Bridge.java(注入与调度)、VehicleDetector.java(车辆识别)
  stub/              Xposed API 编译期桩(不进 dex,运行时由 LSPosed 提供)
  assets/xposed_init 入口声明
build/             构建脚本
dist/              本地构建输出(不入库,从 Releases 下载)
docs/              技术文档、论坛文案、截图
tools/dalvik.py    DEX 反汇编工具(逆向时用)
文档
- 技术文档:完整的逆向结论、算法原理、调试命令、调参表
- 维护与发布:日常改动、发版流程、CI 与签名密钥说明
- 论坛文案(精简) / (详细) / (v7.1 发布版)
免责声明
本项目通过逆向分析实现功能补全,未包含或分发任何来自 OPPO 的代码或资源。所有绘制与算法均调用设备固件中已有的原厂实现。
涉及 root、KernelSU、LSPosed 操作,刷机有风险。模块只做配置文件 bind mount 和 system_server 内的传感器数据注入,不改动任何分区内容。请自行评估风险。